Tesla Cybercab, il robotaxi senza volante visto da vicino
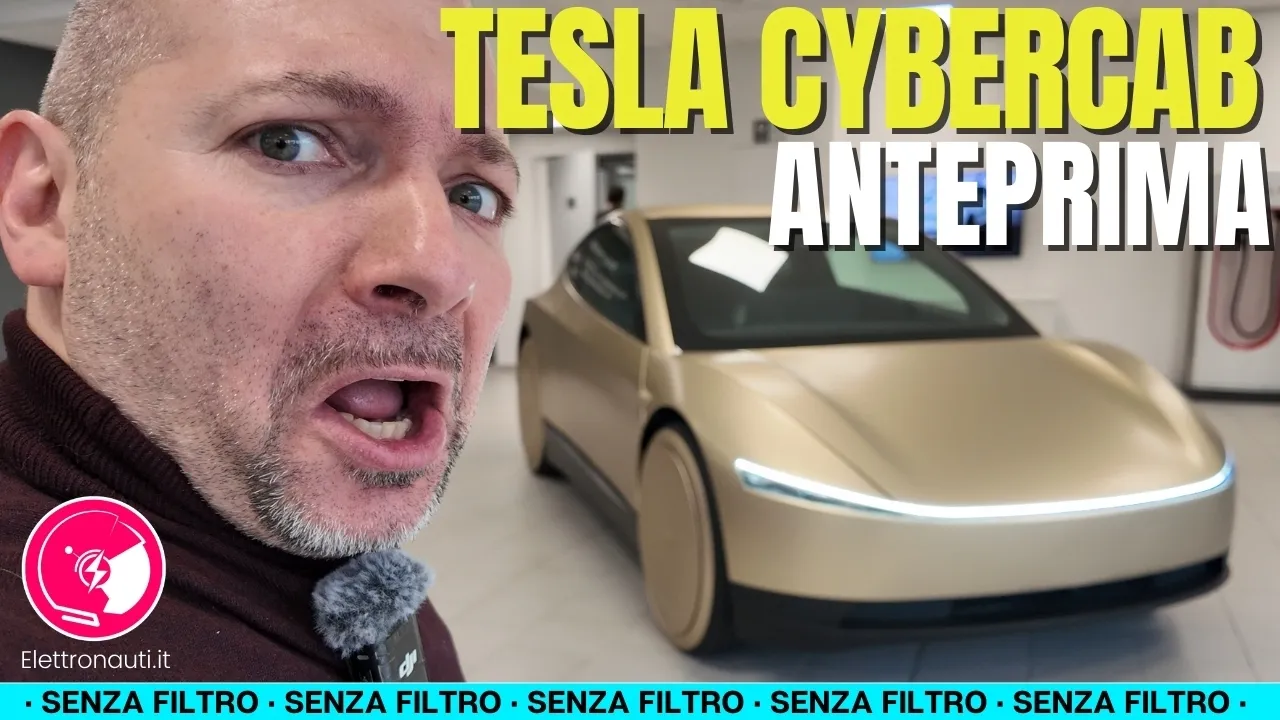
Tesla Cybercab porta su strada un'idea radicale di mobilità: un veicolo elettrico compatto, privo di volante e pedaliera, concepito per trasportare due persone senza un conducente. Il primo contatto con uno dei prototipi realizzati ha permesso di valutarne dimensioni, abitabilità, capacità di carico e impostazione tecnologica, distinguendo ciò che appare già definito dagli elementi ancora soggetti a sviluppo.
Dimensioni compatte e abitacolo per due
Le misurazioni effettuate sul prototipo indicano una lunghezza di circa 4,28 metri, un'altezza di 1,39 metri e una larghezza massima di circa 1,66 metri. La carrozzeria si restringe sensibilmente verso la coda, mentre il profilo basso e curvo rende Cybercab visivamente più compatto di quanto suggeriscano le immagini ufficiali.
L'accesso avviene attraverso due grandi portiere ad apertura automatizzata. La loro conformazione contribuisce al carattere scenografico del progetto, ma durante il test non è sembrata la soluzione più immediata per una persona alta o con mobilità ridotta. È un aspetto importante per un mezzo destinato al trasporto pubblico o semipubblico, nel quale la facilità di salita e discesa dovrebbe avere un ruolo centrale.
Una volta a bordo, l'impressione cambia. L'abitacolo offre una sola fila di sedili e una seduta ampia, simile a una panca. Una persona alta 1,92 metri ha mantenuto spazio sopra la testa e una buona libertà per le gambe. I sedili sono apparsi morbidi e poco sagomati lateralmente, una scelta coerente con un veicolo pensato più per il comfort del passeggero e la facilità di pulizia che per la guida dinamica.
Il bagagliaio posteriore è risultato ampio e soprattutto regolare, con una bocca di carico facilmente utilizzabile. Le misure raccolte nelle diverse zone confermano una profondità superiore al metro e un'altezza variabile, favorita dalla forma concava della parte superiore. Non essendoci una capacità ufficiale, non è possibile indicare un volume preciso, ma nell'esperienza sul campo lo spazio è apparso adatto a più valigie di grandi dimensioni.
Hardware 5 e guida autonoma al centro del progetto
Cybercab utilizza quello che nel corso dell'analisi viene identificato come hardware 5. Il sistema comprende diverse telecamere distribuite sul frontale, sui parafanghi e in corrispondenza dei montanti. La telecamera anteriore dispone di sistemi per la pulizia e il riscaldamento, necessari per mantenere la visibilità anche quando sporco, condensa o basse temperature potrebbero compromettere l'immagine.
L'assenza degli specchietti tradizionali rafforza il ruolo delle telecamere laterali. Il prototipo affida infatti la lettura dell'ambiente circostante al sistema di visione, senza offrire ai passeggeri comandi di guida. Non si tratta quindi di un'automobile convenzionale alla quale sia stato semplicemente nascosto il volante, ma di un veicolo costruito intorno alla gestione autonoma del viaggio.
Il grande display centrale dovrebbe concentrare la selezione della destinazione, le fermate e le funzioni di intrattenimento. Il sistema mostrato è ancora dimostrativo, ma l'impostazione suggerisce un'integrazione con l'app Tesla e con i profili personali degli utenti, anche per regolare automaticamente la temperatura dell'abitacolo. Davanti ai sedili sono presenti inoltre due porte USB-C, collocate però in una posizione che durante il test è sembrata poco pratica.
Ricarica wireless e pulizia automatizzata
La ricarica a induzione è uno degli elementi più caratterizzanti del progetto. Cybercab dovrebbe posizionarsi autonomamente sopra una piattaforma collocata a terra, eliminando la necessità di collegare manualmente un cavo. Il principio è particolarmente coerente con una flotta senza conducenti: il sistema potrebbe assegnare le corse in base alla posizione dei veicoli e all'energia necessaria per completare ogni tragitto, inviandoli alla ricarica quando opportuno.
Le stime discusse durante l'analisi ipotizzano una batteria da circa 40 kWh, un peso tra 1,1 e 1,2 tonnellate, una potenza di 100 kW e una ricarica wireless a 22 kW. Sono però valori non ufficiali e non confermati sul prototipo osservato. Anche la gommatura potrebbe cambiare prima dell'eventuale produzione, perciò questi numeri non possono ancora essere considerati specifiche definitive.
Altrettanto centrale è il tema della pulizia. Superfici lineari, pavimento piatto e sedili privi di fianchetti pronunciati sembrano progettati per agevolare l'intervento di sistemi automatici. Durante la presentazione del progetto erano state mostrate anche immagini di un braccio robotico impegnato ad aspirare i sedili e pulire il display. Per un robotaxi condiviso, la capacità di verificare e ripristinare le condizioni dell'abitacolo tra diversi cicli di utilizzo sarà determinante.
Un prototipo avanzato, ma restano nodi aperti
Nonostante lo status di prototipo, Cybercab trasmette un'impressione di prodotto vicino a una configurazione industriale. Materiali, illuminazione ambientale, finiture e pannelli interni appaiono più maturi di quelli normalmente associati a un semplice esercizio di stile. Il tetto non è in vetro, mentre i finestrini sono inseriti in portiere con cornice: una soluzione che potrebbe favorire isolamento e robustezza, anche se il test statico non consente valutazioni sul comfort acustico.
Le incognite principali non riguardano soltanto la tecnologia. Prima di vedere mezzi simili operare su larga scala serviranno sperimentazioni nelle condizioni reali delle città e un quadro normativo adatto alla circolazione senza conducente. Le strade europee, inoltre, presentano scenari differenti da quelle statunitensi e richiederanno un addestramento specifico del sistema.
Cybercab mostra comunque con chiarezza la direzione scelta da Tesla: trasformare l'automobile da oggetto da guidare a servizio di trasporto automatizzato. Il progetto appare coerente nell'integrazione tra guida autonoma, ricarica senza cavo, gestione digitale delle corse e pulizia robotizzata. La vera verifica arriverà quando questa architettura dovrà affrontare utenti, traffico, regolamenti e imprevisti fuori da un ambiente controllato.
Una domanda per voi
La ricarica wireless e la pulizia automatizzata saranno sufficienti a rendere davvero scalabile una flotta di robotaxi senza conducente?
Nota sulla redazione
Questo articolo è stato generato con il supporto dell'intelligenza artificiale a partire dalla trascrizione del video originale, riorganizzandone i contenuti in forma editoriale. Le informazioni riportate derivano da quanto espresso nel video.
Fonte: https://www.youtube.com/watch?v=qKQ8pmz5tPU
https://bit.ly/m/MatteoValenza
Ciao! seguo il mondo della mobilità elettrica da ormai tantissimo tempo... e ne ho fatta una passione, con Elettronauti.it ed il mio canale Youtube andiamo ad esplorare tutti i temi legati a questo mondo... vi aspetto!

